局部环境地图
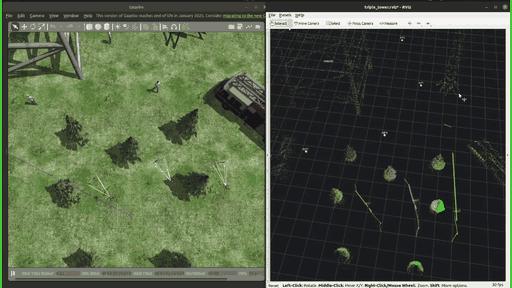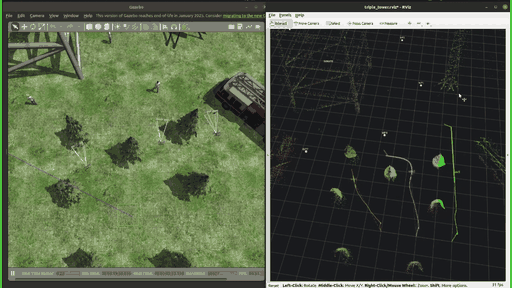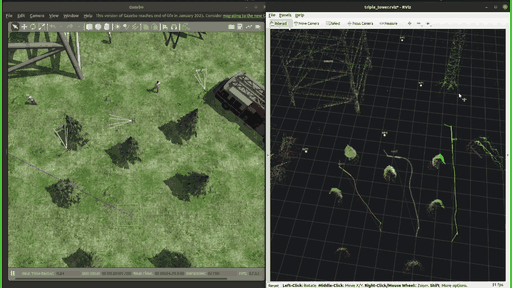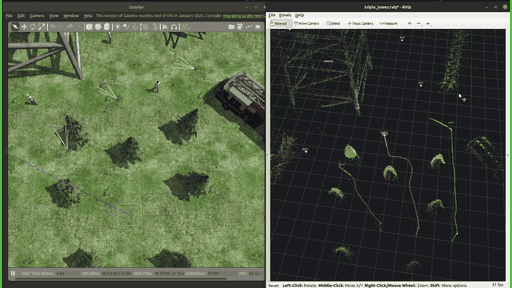
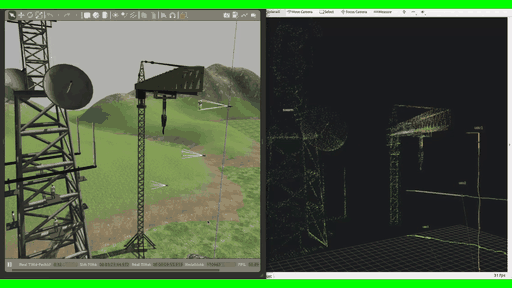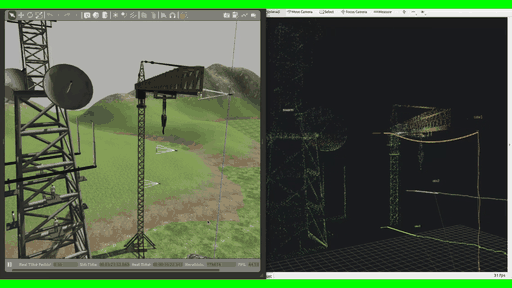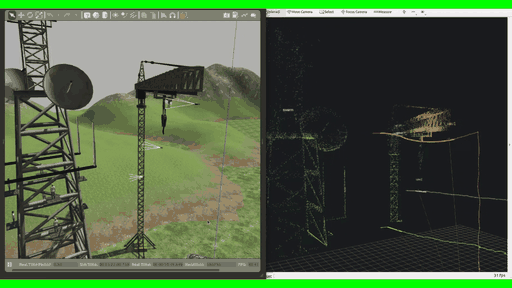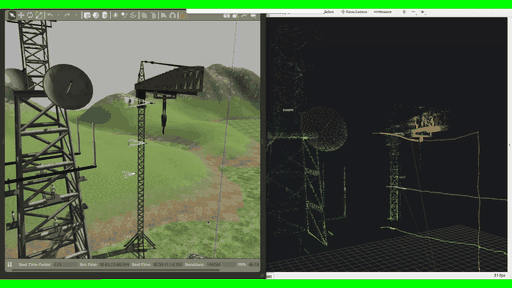
Mid-360 激光雷达、RealSense D435 RGB-D 相机、IMU 提供环境与运动数据,FAST-LIO2 输出实时位姿和注册点云。
输入点云、深度、惯性数据输出实时位姿、注册点云、局部地图
核心技术一
系统以激光惯性定位和局部点云为感知基础,由任务协调器分配巡检目标,EGO-Swarm 生成可行轨迹,SAC 根据环境与跟踪状态调整速度上限。模型规划保证轨迹约束,数据驱动策略补充复杂环境中的速度决策。
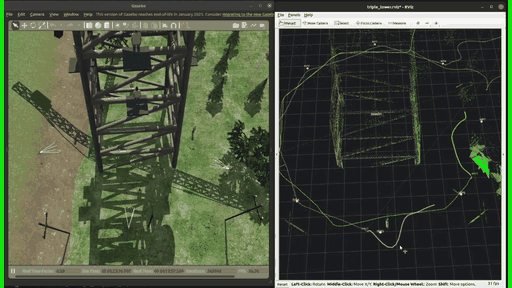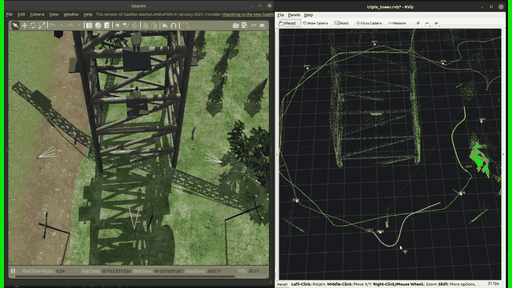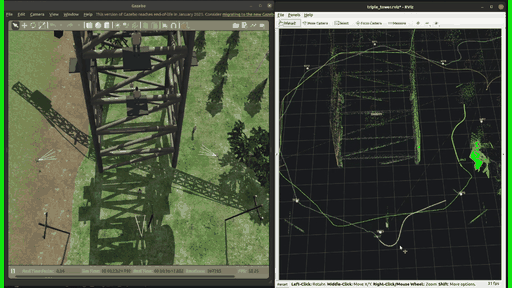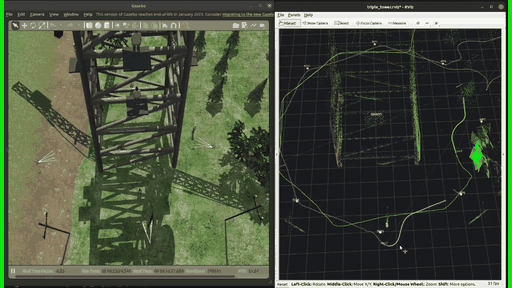
过程回放
系统链路
三部分按照实时数据流连接。定位和局部地图进入规划器,规划结果交给飞控执行,实际位姿与跟踪误差再反馈给速度策略和下一轮轨迹计算。
Mid-360 激光雷达、RealSense D435 RGB-D 相机、IMU 提供环境与运动数据,FAST-LIO2 输出实时位姿和注册点云。
任务协调器根据无人机位置和巡检分层推进目标。EGO-Swarm 综合任务目标、局部地图和机间预测轨迹,生成B-spline 轨迹。
PX4 执行规划轨迹,覆盖起飞、进场、绕塔、换层、退场和返航。飞行状态持续返回协调器与速度决策模块。
分层协同
多机协同不采用固定刚性编队。任务协调器根据实时位置、周向间隔和局部轨迹调整放行与等待状态,使不同无人机承担互补视角和高度区域。
同层协同
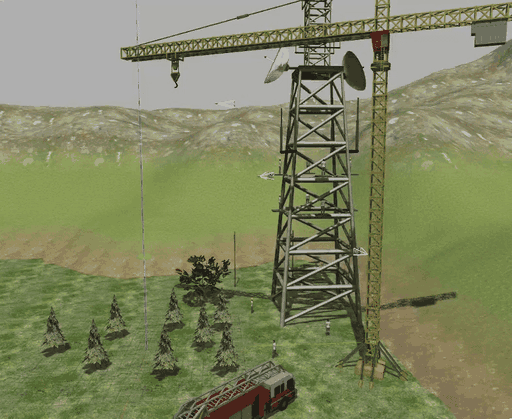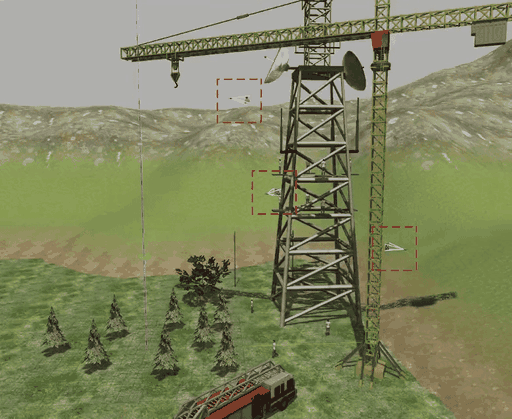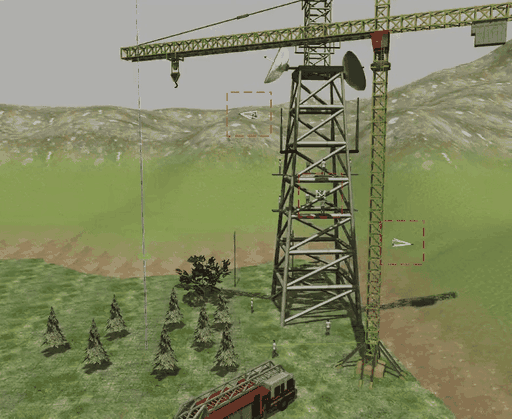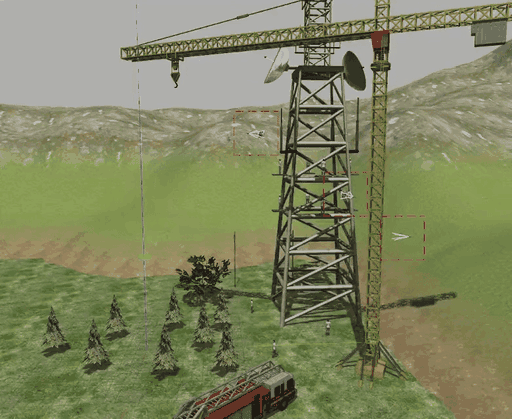
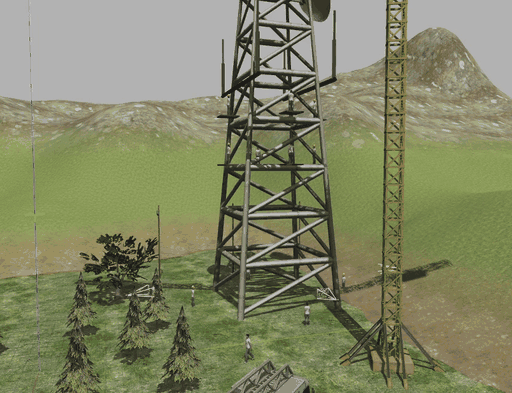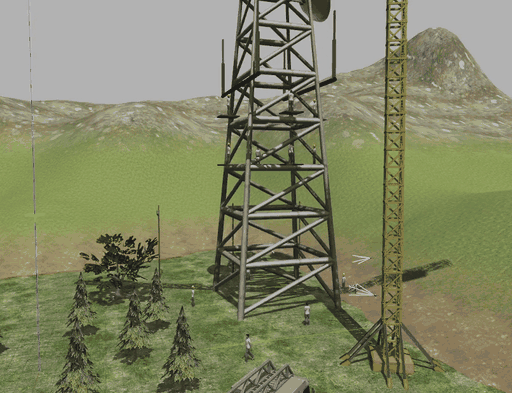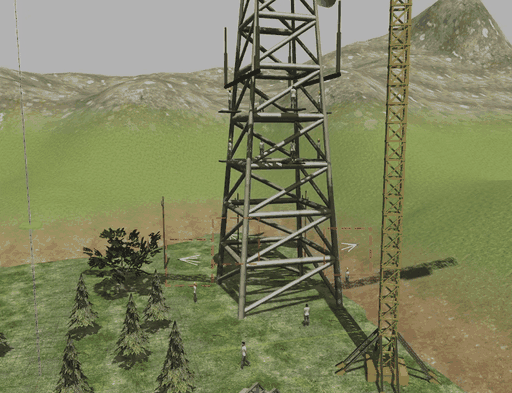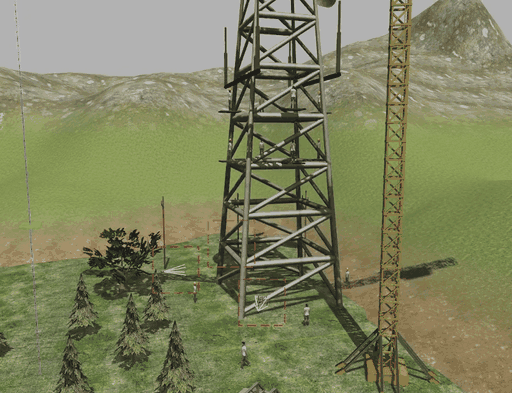
单机 RGB 水平视场约为 69.39°。理想相机朝向条件下,相邻无人机中心角约为67.5°,三机连续瞬时水平视场约为204°,对应约 57% 的塔周角度范围。视场数据描述的是瞬时几何覆盖,不等同于完整任务覆盖率。
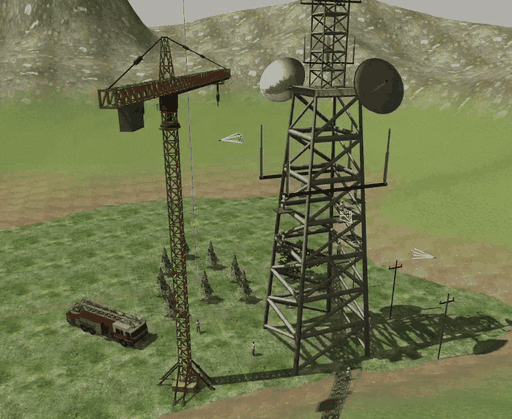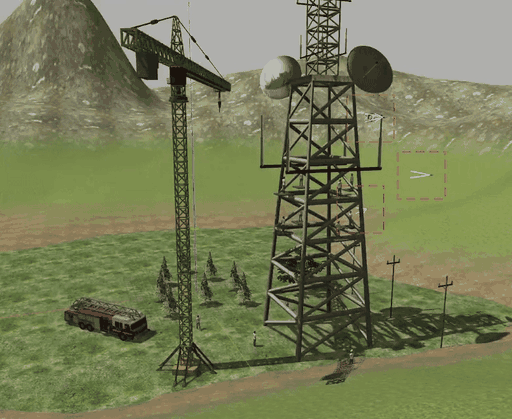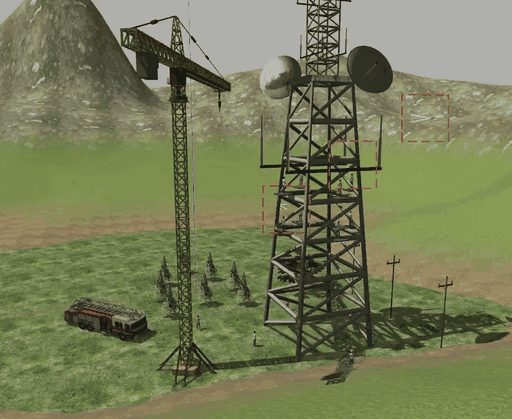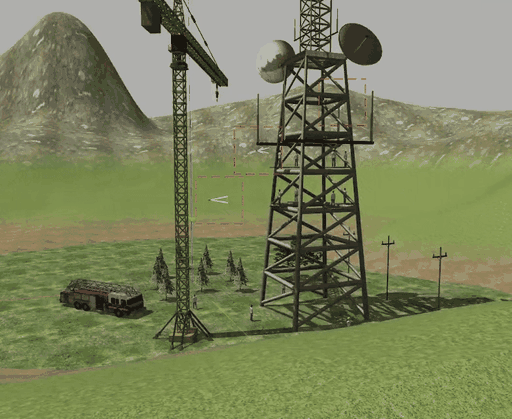
速度决策
SAC 根据环境和飞行状态计算最大速度约束,EGO 在该约束下规划局部B-spline,PX4 负责轨迹执行。速度决策、轨迹规划和飞行控制分别由三个模块完成。
联合状态
Mid-360 点云经过连续五帧位姿对齐后形成3200 维环境探针;未来轨迹采样为60 维,实际速度和跟踪误差各 3 维,上一时刻速度上限为1 维。
读取联合状态并输出当前最大速度上限。
结合任务目标和局部地图,在速度约束下规划可行轨迹并处理障碍。
执行轨迹并反馈速度与跟踪误差,供下一时刻重新决策。
训练与验证
训练环境保留 Mid-360 点云仿真、EGO 规划等关键模块,并用 Gazebo 真值位姿与 Hector 替代部分高开销定位链路。该设置用于降低强化学习交互成本,不代表真实飞行系统已经完成同等条件验证。
PX4、点云仿真和 EGO 参与闭环交互;Gazebo 推进环境并返回下一状态与奖励。
第一阶段使用环境先验引导,第二阶段依据飞行反馈优化速度、平滑性、跟踪误差和危险距离。
训练地图覆盖安全、稀疏、中等和密集障碍区,并通过随机种子切换环境布局。